Crean una garra robótica blanda capaz de girar y recolocar un objeto sin soltarlo
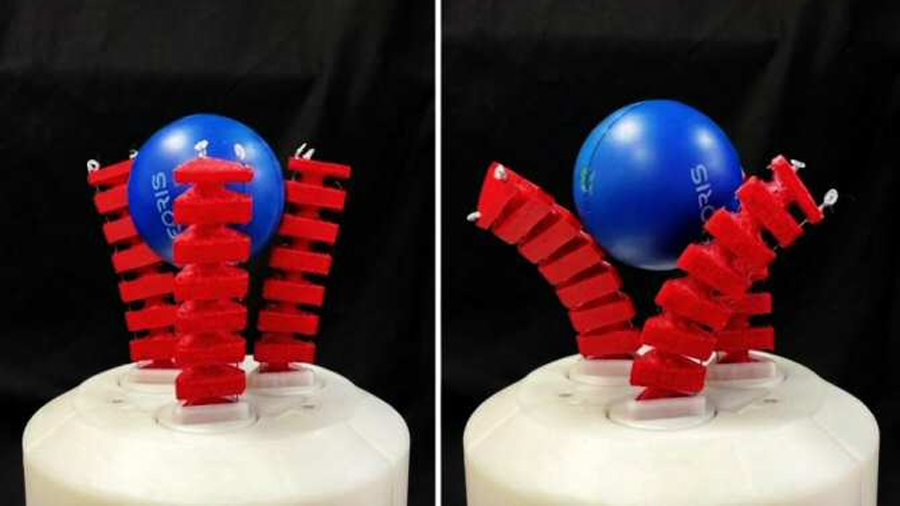
Un equipo de robotistas ha diseñado, fabricado y probado una garra robótica blanda capaz no solo de coger y sostener objetos, sino también de manipular y recolocar lo que tiene entre los dedos sin perder el agarre. Como explica el personal investigador, es algo que casi ninguna garra robótica blanda ouede hacer a día de hoy y que tiene múltiples aplicaciones, desde manipular objetos frágiles o de formas irregulares hasta trabajar cerca de personas sin riesgo.
Este equipo lo integran especialistas de la Universidad Carlos III de Madrid (UC3M) y de la Universidad Pública de Navarra (UPNA), ambas instituciones en España.
El equipo incluye a Carlos Relaño Gibert, profesor del Departamento de Ingeniería de la UPNA, así como a Concepción A. Monje Micharet, Alberto Rodríguez-Sanz y Lisbeth Mena. profesores del RoboticsLab del Departamento de Ingeniería de Sistemas y Automática de la UC3M.
Ventajas frente a los robots industriales rígidos
Como explica el equipo de investigación y desarrollo, los robots industriales típicos están hechos de piezas rígidas y son muy precisos, pero también muy torpes: necesitan saber de antemano la forma exacta de lo que van a coger, y si se equivocan pueden romperlo o hacer daño a una persona que se cruce en el camino. “La robótica blanda busca lo contrario: construir robots con materiales flexibles que se adaptan solos a lo que tocan, igual que nuestros dedos se amoldan a un vaso sin que tengamos que pensarlo. Eso los hace especialmente adecuados para manipular objetos frágiles o de formas irregulares, y para trabajar cerca de personas sin riesgo”, detallan.
La novedad de la garra desarrollada ahora estriba en que, hasta ahora, la mayoría de garras “saben coger y sostener, pero no mucho más”. “Esta garra tiene tres dedos blandos, cada uno con tres grados de libertad, que además de doblarse, pueden girar sobre su propia base. Coordinando esos movimientos, la garra hace rodar el objeto entre sus dedos y lo reorienta sin dejar de sujetarlo en ningún momento”, apunta el equipo investigador.
“La analogía sería como lo que hacemos al coger un bote y girarlo en la mano para leer la etiqueta sin apoyarlo en la mesa o el movimiento de desenroscar una bombilla. Un gesto que a nosotros nos sale sin pensar y que para un robot puede ser enormemente difícil. Y ahí está precisamente la diferencia: la mayoría de las garras blandas saben coger un objeto, pero no saben qué hacer con él después. La nuestra puede recolocarlo sin soltarlo. No se trata de imitar una mano humana, sino de dar a los robots un poco más de esa destreza que nosotros utilizamos constantemente para manipular objetos”, ilustran. Además de todo ello, el diseño de la garra es modular. Es decir, que los tres dedos que la componen se pueden montar y desmontar por separado, de modo que si uno se rompe se puede sustituir sin tener que cambiar toda la garra.
Los resultados de las pruebas con la garra muestran que el sistema es capaz de mantener el agarre de forma muy fiable. Se utilizaron objetos muy diferentes entre sí, como una botella de agua, un cubo, un paquete de pañuelos, una figurita impresa en 3D, un patito de goma, varios peluches, un destornillador y una rosa artificial.
En cuanto a sus aplicaciones, la garra puede servir para cualquier tarea en la que un robot necesite ajustar cómo sujeta un objeto sin tener que soltarlo y volver a cogerlo: desde orientar una pieza antes de ensamblarla, hasta manipular objetos frágiles o irregulares en sectores como la alimentación, la logística o el laboratorio. También puede ser especialmente interesante en robótica colaborativa y asistencial, donde los robots tienen que adaptarse continuamente a su entorno y trabajar de forma segura junto a las personas.
El equipo expone los detalles técnicos de su garra robótica en la revista académica Bioinspiration & Biomimetics, bajo el título “A modular soft gripper with enhanced in-hand manipulation capabilities”.
Fuente: noticiasdelaciencia.com